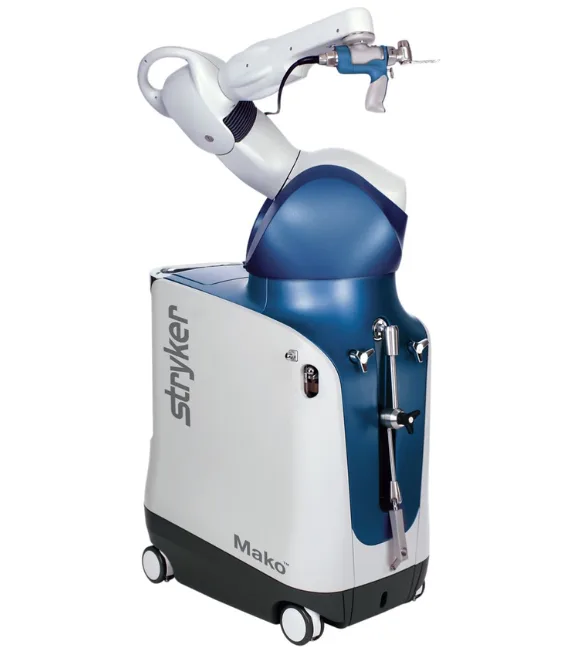
Система MAKO сочетает предоперационное планирование и интраоперационный контроль, позволяя врачу принимать решения на основе точных данных, а не только визуальной оценки. Роботизированная навигация особенно важна при эндопротезировании, где даже небольшие отклонения в положении импланта могут влиять на биомеханику сустава и отдалённый результат операции.
Ключевым этапом работы с MAKO является создание индивидуальной 3D-модели сустава на основе данных компьютерной томографии. На этапе подготовки хирург заранее планирует расположение компонентов эндопротеза с учётом анатомии пациента, оси конечности и состояния костной ткани, формируя чёткую и предсказуемую тактику вмешательства ещё до начала операции.
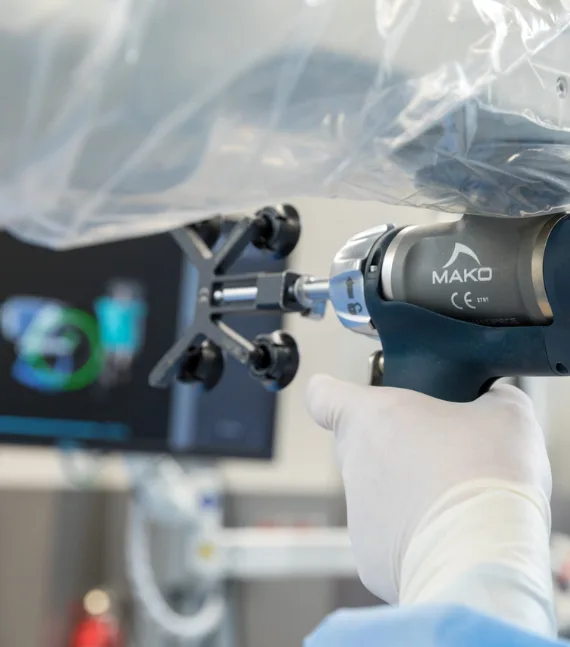
Во время хирургического этапа робот MAKO обеспечивает постоянный контроль выполнения запланированных параметров, помогая соблюдать заданные границы обработки кости и точное положение импланта. Все ключевые действия выполняет врач, а использование MAKO повышает управляемость процесса и воспроизводимость результата, что особенно важно при сложной анатомии и деформациях. Такой подход позволяет минимизировать отклонения от плана и повысить предсказуемость исхода.